パッケージ名:com.rookiedev.hexapod
もっと見る

rookidroid.comで販売されている3Dプリント製の六足歩行ロボットをWi-Fi経由で制御できます。
rookidroid.comの3Dプリント製六足歩行ロボットの公式Androidアプリです。
rookidroid.comで無料のHexapod Evolutionガイドを使って六足歩行ロボットを組み立て、ESP32ファームウェアを書き込んだら、このアプリを使ってロボットのWi-Fi経由で操作、ポーズ設定、キャリブレーションを行うことができます。
操作
画面上の2つのパッドを使って六足歩行ロボットを歩行・操縦します。あらゆる方向に歩行、その場での旋回、本体の回転・ねじり、前進・後退が可能です。スライダーで歩行速度を調整し、操作が終わったらタップするだけでサーボモーターを解放できます。
スタジオ
スマートフォン上でロボットの3Dモデルを表示できます。足、関節、または本体を選択し、ジョイスティックで動かしてポーズを作成できます。ポーズを組み合わせてシーケンスを作成したり、独自の歩行パターンを作成して再生することも可能です。スタジオはロボット本体がなくても動作し、作成したファイルはHexapod Linkデスクトップアプリで開くことができます。
キャリブレーション
ロボットの内蔵設定ページを開き、各サーボモーターをトリム調整して、ヘキサポッドが水平に立ち、まっすぐ歩くようにします。
接続方法
1. ロボットの電源を入れます。
2. スマートフォンでロボットのWi-Fiネットワーク(例:hexapod_nougat)に接続します。
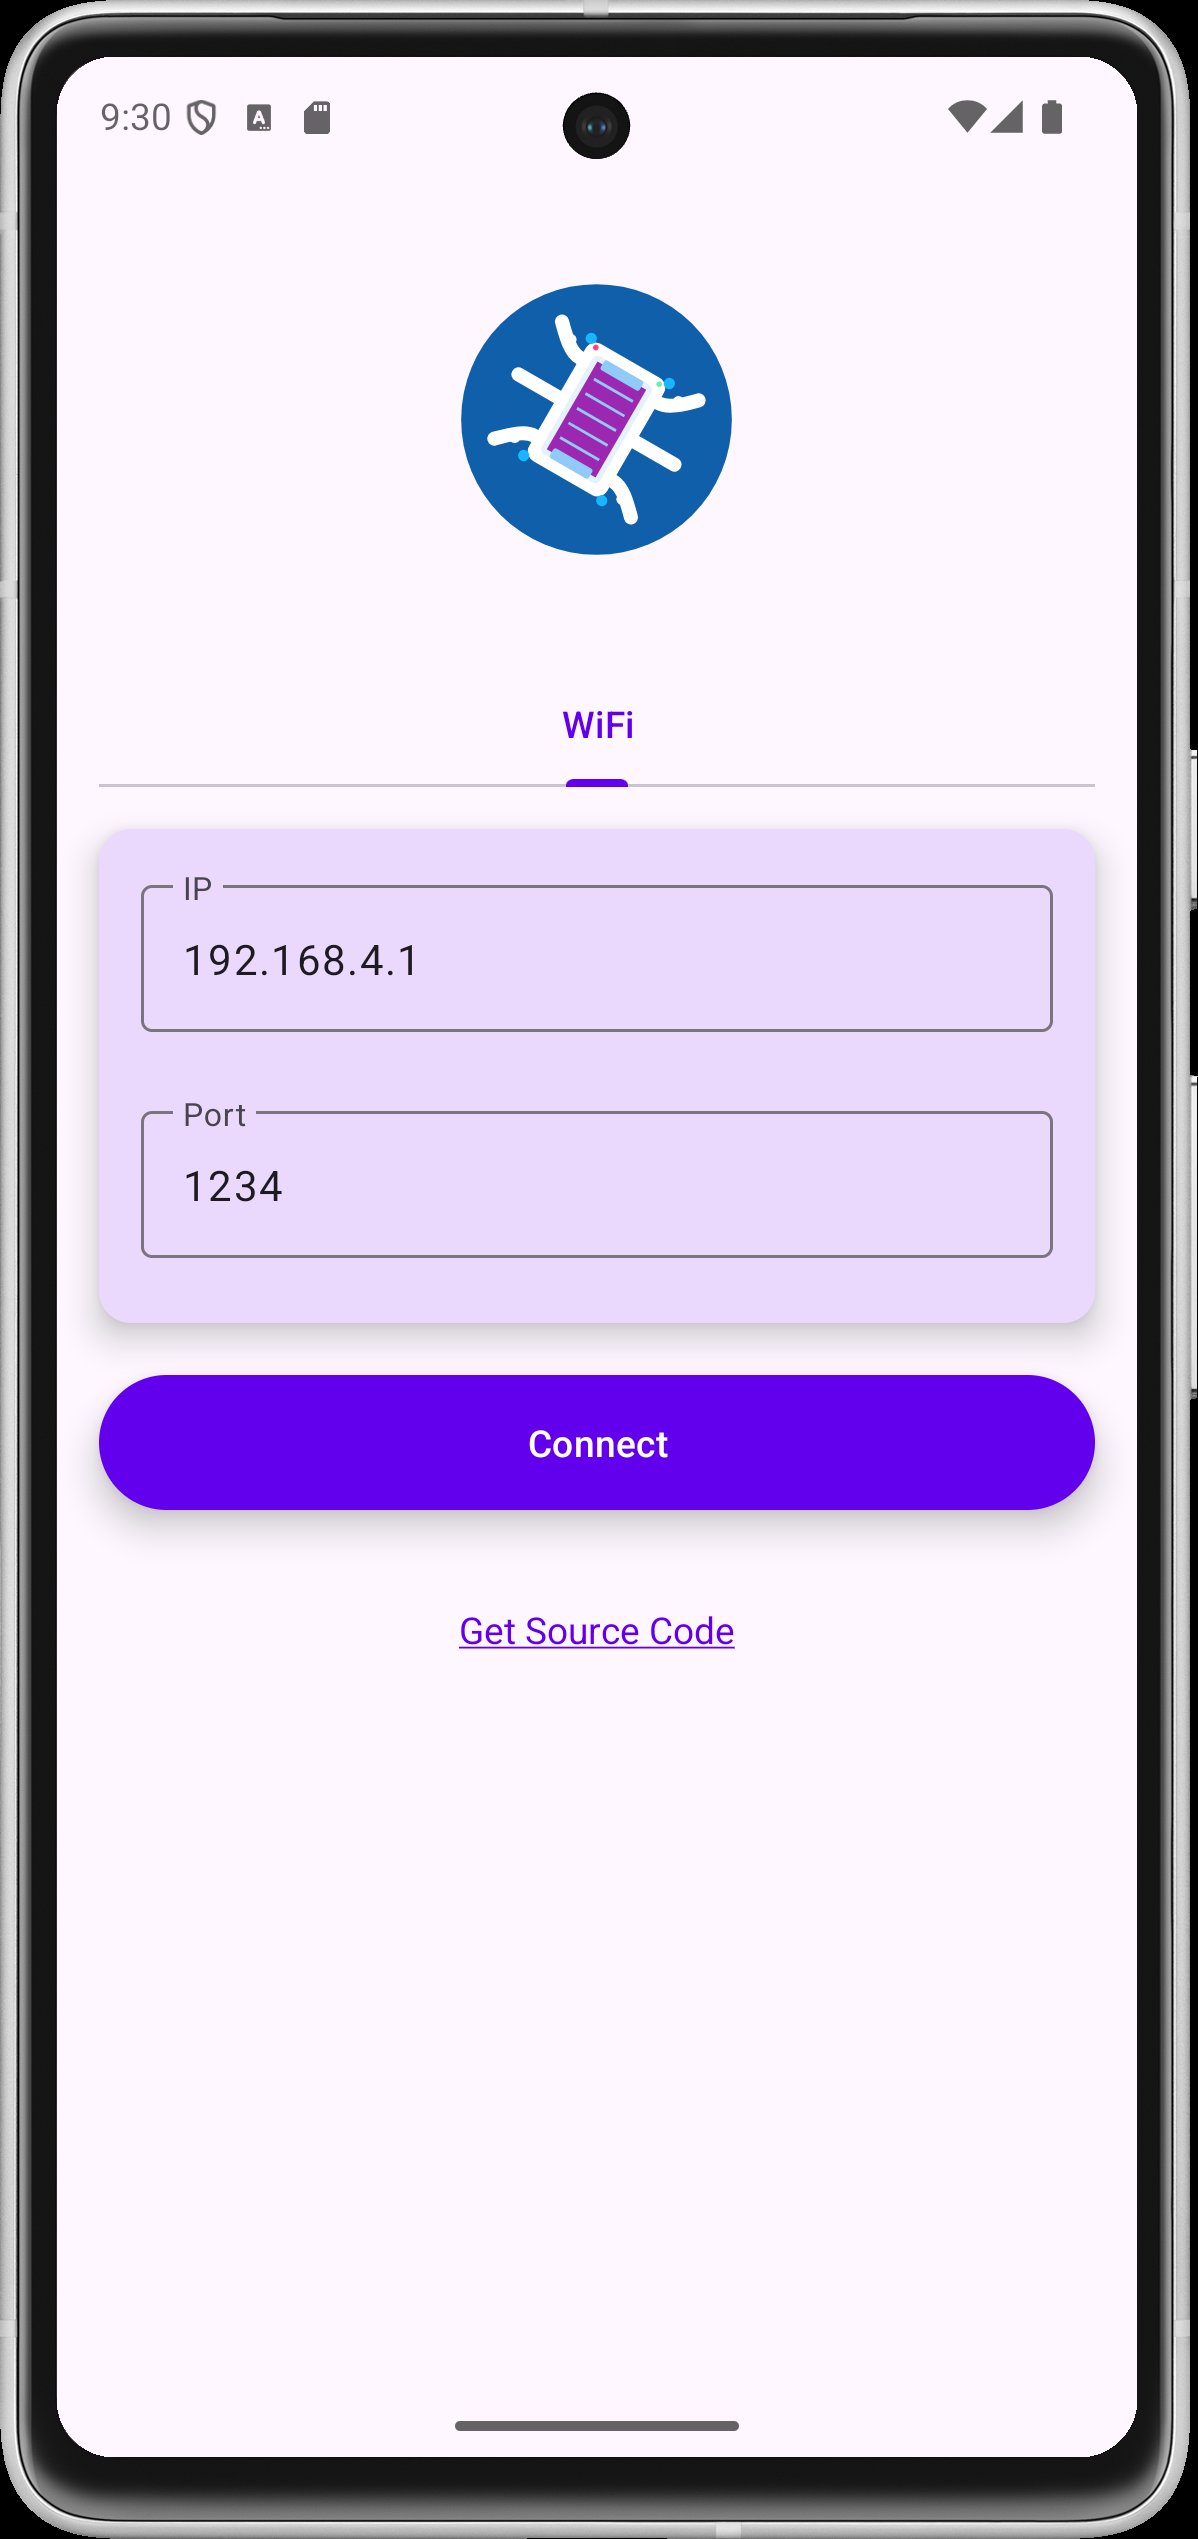
3. アプリを開き、「ドライブ」「スタジオ」「キャリブレーション」のいずれかを選択します。
モバイルデータ通信がオンの状態でも、アプリはWi-Fi経由でロボットと通信し続けます。
HEXAPOD PRO
スタジオでのドライブ、キャリブレーション、ポージングは無料です。オプションの1回限りの購入で、ライブストリーミング(ロボットがスタジオの動きに合わせて追従します)、5フレーム以上のシーケンス、独自の歩行パターンの保存、シーケンスファイルの保存と読み込みなどの機能が利用可能になります。
必要条件
• rookidroid.comで作成した六足歩行ロボット(最新のESP32ファームウェア搭載)
• Android 11以降
アカウント登録不要、広告なし、個人データ収集なし。


あなたの評価とフィードバックをありがとう!
すでに評価しました。